本文介紹如何使用 QEC-R11MP3S 快速完成馬達原點校正。QEC-R11MP3S 支援 CiA402 Homing Method 37,搭配本文提供的範例程式,即可透過 Serial Monitor 指令進行 JOG 操作、監看馬達位置與 Encoder 數值,並將當前位置設定為原點。
1. 快速概覽
適用情境:
- 確認馬達轉向、位置回授與 Encoder 數值是否一致
- 無原點開關的機構,以 JOG 移至指定位置後直接設定原點
- 了解 CiA402 PP 模式與 Homing 模式的切換方式
2. 工作流程
QEC-R11MP3S 支援 CiA402 Homing Method 37,可將馬達當前位置直接設定為原點。此方法不需要原點開關,執行時馬達也不會移動,適合以人工對位的機構。操作流程如下:
- 依準備項目完成主站、QEC-R11MP3S 與馬達(及編碼器)的接線,以 86Duino IDE 502 編譯並上傳程式。
- 開啟 Serial Monitor(115200),確認畫面出現
Ready.與指令列表。
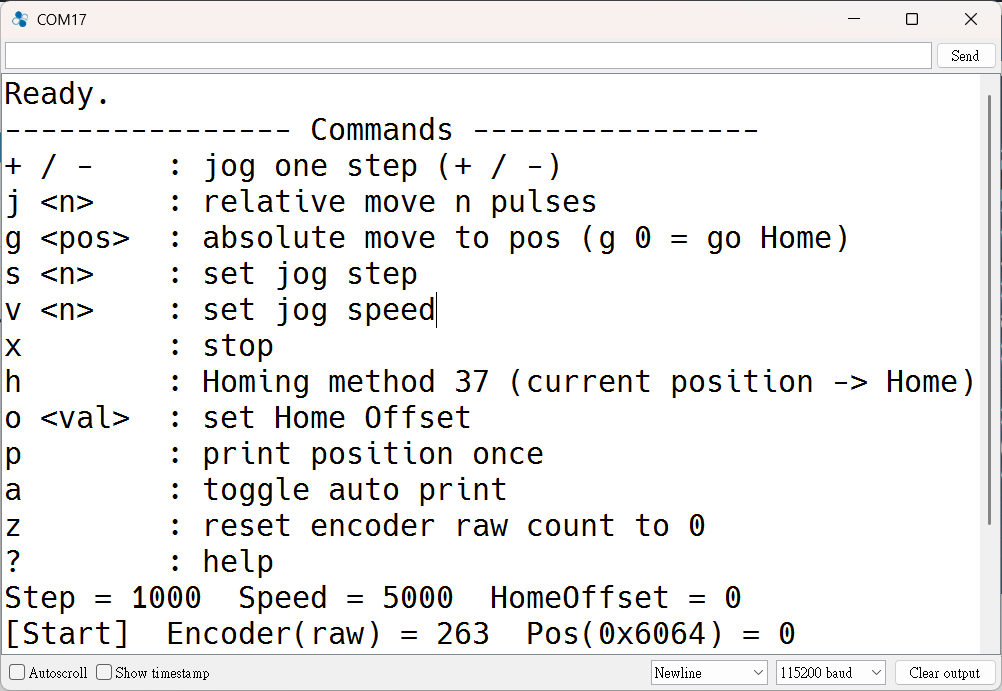
- 輸入
s 100縮小步長,再使用+/-確認馬達轉向,並確認Pos與Encoder(raw)的數值變化是否一致。
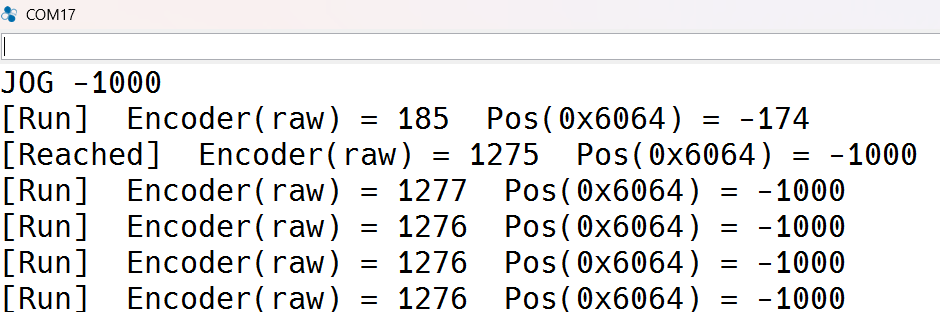
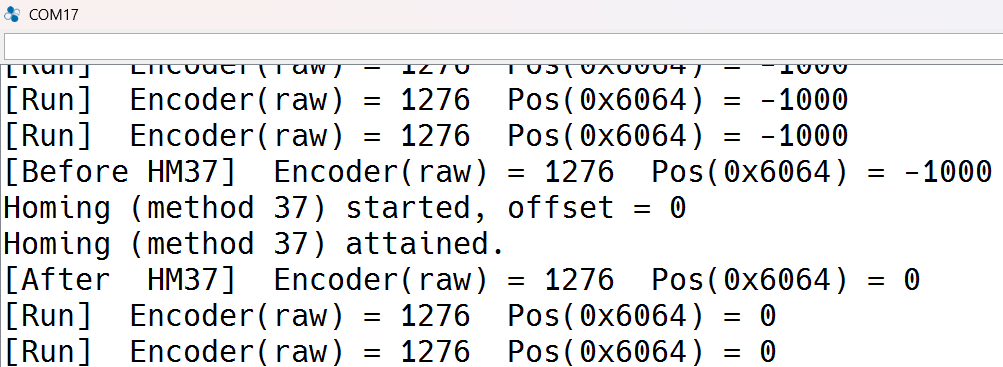
- 使用 JOG 將機構移動至原點位置,輸入
h設定原點。若需同步將編碼器計數歸零,請再輸入z。
- 將機構移離原點後,輸入
g 0。確認機構能夠返回原點,且Pos與Encoder(raw)的數值皆回到 0 附近。
2.1 讀取馬達編碼器
若馬達具備編碼器,也可以透過 QEC-R11MP3S 讀取其數值。範例程式會同時輸出以下兩個數值:
| 輸出欄位 | 讀取方式 | 設定原點後 |
|---|---|---|
Encoder(raw) | stepper.encoderRead(ECAT_ENCODER_1),編碼器原始計數值 | 不受影響;如需歸零請輸入 z |
Pos(0x6064) | motor->getPositionActualValue(),CiA402 位置實際值 | 更新為 Home Offset 的數值 |
若未連接編碼器,Encoder(raw) 的數值將維持不變,此時可透過 Pos 監看位置。若編碼器未連接至 Encoder 1,請修改範例程式開頭的 ENCODER_NO。
2.2 兩種原點設定方式
除了使用 Homing 37 設定軟體原點外,也可以將編碼器計數歸零,作為機械原點的參考。這兩種方式可以分別使用,也可以搭配使用。
| 方式 | 指令 | 作用對象 | 目的 |
|---|---|---|---|
| 軟體原點設定(Set Home) | h | 將 CiA402 位置 Pos(0x6064) 設定為 Home Offset | 之後使用 g 進行絕對位置移動時,皆以此位置作為座標原點 |
| 編碼器歸零 | z | 將編碼器原始計數值 Encoder(raw) 歸零 | 使用編碼器記錄機械原點,作為位置參考 |
建議操作流程:先使用 JOG 將機構移動至機械原點,再依序輸入 h 與 z,使位置與編碼器計數值皆從 0 開始計算。
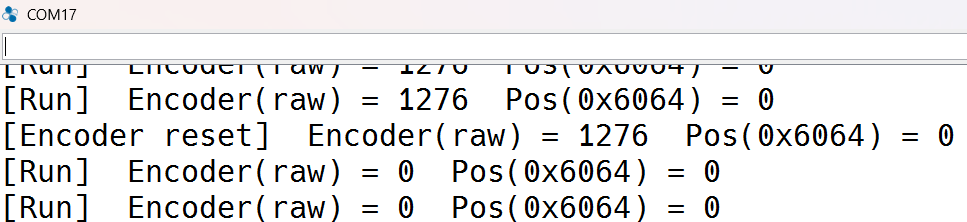
3. 指令範例
在 Serial Monitor(115200)中輸入以下指令。每次完成移動、停止或原點設定操作後,範例程式都會輸出 Encoder(raw) 與 Pos(0x6064) 的數值。
| 指令 | 功能 | 範例 |
|---|---|---|
+ / - | 正向/反向 JOG 移動一步 | + |
j <n> | 相對移動 n 個脈衝 | j -2000 |
g <pos> | 絕對移動至 pos 指定位置 | g 0(返回原點) |
s <n> | 設定 JOG 步長(預設值:1000) | s 100 |
v <n> | 設定 JOG 速度(預設值:5000) | v 2000 |
X | 停止移動 | X |
h | 執行 Homing 37,將目前位置設定為原點 | h |
o <value> | 設定 Home Offset(於下次執行 h 時生效) | o 1000 |
z | 將編碼器原始計數值歸零(機械原點) | z |
p | 輸出目前位置 | p |
a | 開啟/關閉自動輸出(每 500 ms) | a |
? | 顯示指令列表 | ? |
4. 所需設備
本範例使用 86Duino IDE 502 進行開發,並採用 IDE 內建的 Ethercat 函式庫(Ethercat.h),無需額外安裝其他函式庫。
| 項目 | 描述 |
|---|---|
| 開發工具 | 86Duino IDE 502 |
| EtherCAT 主站 | QEC-M-02 |
| 馬達驅動器(從站設備) | QEC-R11MP3S(步進馬達驅動器,最多支援 3 軸) |
| 驅動器韌體 | QEC-R11MP3S / QEC-R00MP3S 韌體版本需為 1.1.2 或以上 |
| 馬達 | 一顆步進馬達(本範例連接至 Motor 1) |
| 編碼器 | 選配;若馬達具備編碼器,請將其連接至 QEC-R11MP3S 的 Encoder 1 |
| 通訊方式 | Serial Monitor(序列埠監控視窗),鮑率 115200 |
QEC 主站設備(MDevice)不限於 QEC-M-02。只要是 86Duino IDE 支援的 QEC 主站設備,皆可執行本範例。只需在編譯前於 Tools → Board 選擇對應的型號,無需修改程式碼。
QEC-R11MP3S 必須設定為 CiA402 Servo Mode。若目前處於 G-code 控制器模式,請執行一次 configDeviceMode(ECAT_CIA402_SERVO_MODE),然後將設備斷電並重新上電。
韌體版本:QEC-R11MP3S 與 QEC-R00MP3S 的韌體版本需為 1.1.2 或以上,才能支援本文所述的功能。如需更新韌體,請參考 86EVA 使用手冊 第 2.6.1 節「General」。
5. 重要提示
- 速度單位:JOG 速度單位依照 QEC-R11MP3S 的 Velocity Unit 設定(PPS 或 RPM)。如有需要,可使用
v調整速度,並修改範例程式中的jogAcc來調整加速度。 - 編碼器計數倍率:
Pos的單位為馬達脈衝數,Encoder(raw)的單位為編碼器計數值。當兩者的解析度不同時,數值之間會存在固定的倍率差異,此為正常現象。 - 斷電後:原點設定與編碼器歸零結果皆不會保留。重新上電後,需再次設定原點。
6. 資源
範例程式提供中文與英文註解兩個版本,功能完全相同。請下載附件,使用 86Duino IDE 502 開啟後進行編譯並上傳:
- 範例程式 (ZIP): CiA402-HM37-Encoder_EN | CiA402-HM37-Encoder_TW
- 86Duino IDE 502 與 QEC 軟體工具: 軟體
若實際接線方式與範例不同,請修改範例程式開頭的參數:
| 參數 | 預設值 | 描述 |
|---|---|---|
SLAVE_ID | 0 | QEC-R11MP3S 在 EtherCAT 網路中的從站設備(SubDevice)位置 |
MOTOR_NO | 1 | 使用的馬達軸(1~3) |
ENCODER_NO | ECAT_ENCODER_1 | 要讀取的編碼器通道 |
jogStep / jogSpeed / jogAcc | 1000 / 5000 / 20000 | JOG 步長、速度及加速度的初始值 |
7. 延伸應用:依據機構選擇合適的原點復歸方式
原點復歸方式並沒有唯一的正確選擇,應根據實際機構配置決定。Method 37 適用於沒有原點開關、需透過人工對位的機構。若機構配備原點開關(Home Switch)或使用編碼器索引訊號(Encoder Index),則可選擇對應的 Homing Method,透過訊號自動定位原點。QEC-R11MP3S 支援以下 Homing Method:
| 機構條件 | 原點復歸方式 |
|---|---|
| 無原點開關;將目前位置設定為原點 | 37 |
| 原點開關(正方向) | 19, 20 |
| 原點開關(負方向) | 21, 22 |
| 編碼器索引訊號 | 33(負方向)、34(正方向) |
若要切換原點復歸方式,請修改 hm_SetHomingMethod() 的參數。對於需要透過馬達移動來搜尋原點的方式,請依據機構需求調整 hm_SetHomingSpeeds() 中的速度設定。IDE 內建範例 CiA402-HM 使用 Method 19,透過原點開關進行原點復歸。
我們將持續提供穩健且創新的 EtherCAT 自動化平台,實現更智慧、更快速的整合。如有任何問題或需要支援,請透過 info@qec.tw.