この記事では、QEC-R11MP3Sを使用して、モータの原点設定を簡単に行う方法を紹介します。 QEC-R11MP3Sは、CiA402 Homing Method 37に対応しています。本記事で提供するサンプルプログラムを使用することで、シリアルモニタからのコマンド操作により、JOG運転、モータ位置やエンコーダ値の確認、現在位置の原点設定を行うことができます。
1. 概要
主な使用例:
- モータの回転方向、位置フィードバック、エンコーダ値を確認する
- 原点スイッチのない機構で、JOG運転により目的の位置まで移動し、その位置を原点として設定する
- CiA402のPPモードとHomingモードの切り替え方法を理解する
2. ワークフロー
QEC-R11MP3Sは、モータの現在位置を原点として設定するCiA402 Homing Method 37に対応しています。 この方法では原点スイッチが不要であり、原点設定中にモータが移動することもありません。そのため、手動で位置合わせを行う機構に適しています。 操作手順は以下のとおりです。
- 「4. 必要な機器と環境」に従って、マスタ、QEC-R11MP3S、モータ(およびエンコーダ)を接続し、86Duino IDE 502でプログラムをコンパイルしてアップロードします。
- シリアルモニタ(115200)を開き、
Ready.とコマンド一覧が表示されることを確認します。
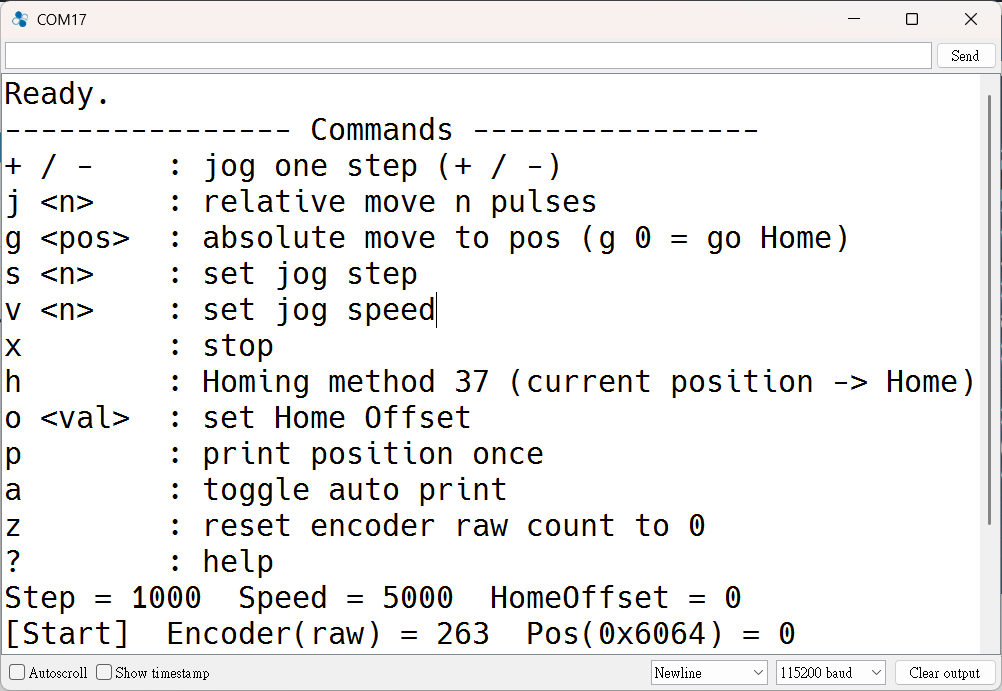
s 100を入力してステップ幅を小さくし、+/-でモータの回転方向を確認します。同時に、PosとEncoder(raw)の値が連動して変化することを確認します。
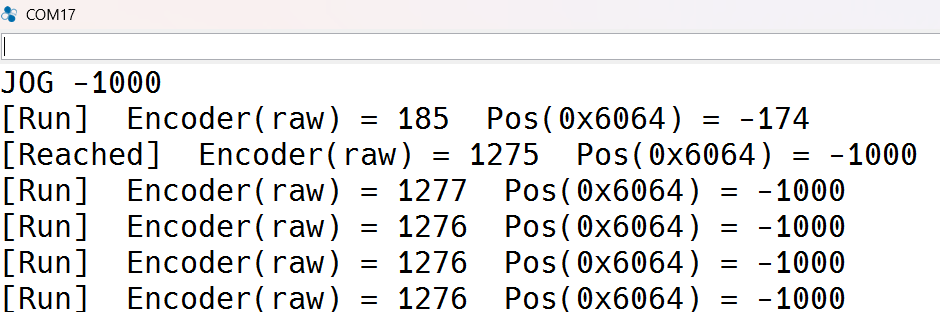
- JOG運転で機構を原点位置まで移動し、
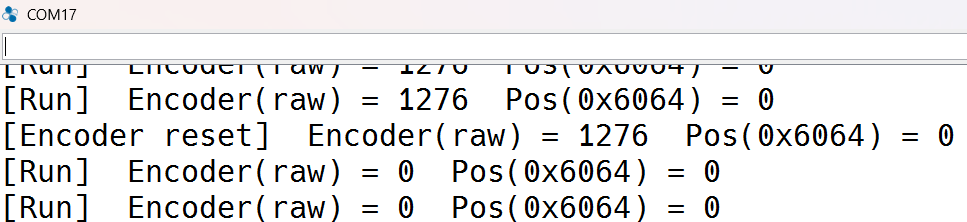
hを入力して原点を設定します。エンコーダのカウント値もゼロにリセットする場合は、続けてzを入力します。
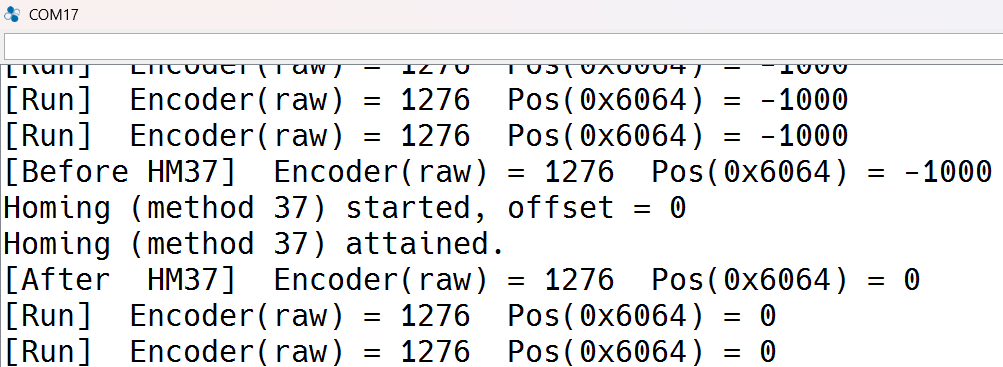
- 機構を原点から移動させた後、
g 0を入力します。機構が原点に戻り、PosとEncoder(raw)の値がともにほぼ0に戻ることを確認します。
2.1 モータのエンコーダ値の読み取り
モータにエンコーダが搭載されている場合、QEC-R11MP3Sを通じてエンコーダ値を読み取ることもできます。サンプルプログラムでは、以下の2つの値を出力します。
| 出力項目 | 読み取り方法 | 原点設定後 |
|---|---|---|
Encoder(raw) | stepper.encoderRead(ECAT_ENCODER_1)、エンコーダの生カウント値 | 値は変化しません。ゼロにリセットする場合は z を入力してください。 |
Pos(0x6064) | motor->getPositionActualValue()、CiA402の実位置値 | Home Offsetの値に更新されます |
エンコーダが接続されていない場合、Encoder(raw) の値は変化しません。この場合は、Pos を使用して位置を確認できます。エンコーダがEncoder 1に接続されていない場合は、サンプルプログラム冒頭の ENCODER_NO を変更してください。
2.2 原点を設定する2つの方法
Homing 37によるソフトウェア原点の設定に加え、エンコーダのカウント値をゼロにリセットし、機械原点の基準として使用することもできます。これらの2つの方法は、それぞれ単独で使用することも、組み合わせて使用することもできます。
| 方法 | コマンド | 対象 | 目的 |
|---|---|---|---|
| ソフトウェア原点設定(Set Home) | h | CiA402の位置 Pos(0x6064) をHome Offsetに設定 | 以降、g による絶対位置移動では、この位置を座標原点として使用します |
| エンコーダのリセット | z | エンコーダの生カウント値 Encoder(raw) を0にリセット | エンコーダで機械原点を記録し、位置の基準として使用します |
推奨手順:まずJOG運転で機構を機械原点まで移動し、続けて h と z を順番に入力します。これにより、位置とエンコーダのカウント値をともに0から開始できます。
3. コマンド例
シリアルモニタ(115200)で以下のコマンドを入力します。移動、停止、または原点設定の各操作が完了すると、サンプルプログラムは Encoder(raw) と Pos(0x6064) の値を出力します。
| コマンド | 機能 | 例 |
|---|---|---|
+ / - | 正方向/逆方向に1ステップJOG移動 | + |
j <n> | nパルス分の相対移動 | j -2000 |
g <pos> | 指定位置posへの絶対位置移動 | g 0(原点に戻る) |
s <n> | JOGの移動量を設定(初期値:1000) | s 100 |
v <n> | JOG速度を設定(初期値:5000) | v 2000 |
x | モータの動作を停止 | x |
h | Homing 37を実行し、現在位置を原点に設定 | h |
o <value> | Home Offsetを設定(次回の h 実行時に適用) | o 1000 |
z | エンコーダの生カウント値を0にリセット(機械原点) | z |
p | 現在位置を出力 | p |
a | 自動出力のON/OFFを切り替え(500 ms間隔) | a |
? | コマンド一覧を表示 | ? |
4. 必要なもの
本サンプルは 86Duino IDE 502 を使用して開発されており、IDEに標準搭載されている Ethercat ライブラリ(Ethercat.h)を使用します。追加のライブラリをインストールする必要はありません。
| 項目 | 説明 |
|---|---|
| 開発ツール | 86Duino IDE 502 |
| EtherCAT Mデバイス | QEC-M-02 |
| モータドライバ(スレーブデバイス) | QEC-R11MP3S(ステッピングモータドライバ、最大3軸対応) |
| ドライバのファームウェア | QEC-R11MP3S / QEC-R00MP3Sのファームウェアバージョン1.1.2以降 |
| モータ | ステッピングモータ1台(本サンプルではMotor 1に接続) |
| エンコーダ | オプション。モータにエンコーダが搭載されている場合は、QEC-R11MP3SのEncoder 1に接続してください |
| 通信方式 | シリアルモニタ、ボーレート115200 |
QECのマスタデバイス(MDevice)は、QEC-M-02に限定されません。86Duino IDEが対応するQECのマスタデバイスであれば、いずれも本サンプルを実行できます。コンパイル前にTools → Boardから対応するモデルを選択するだけで、プログラムを変更する必要はありません。
QEC-R11MP3Sは、CiA402 Servo Mode に設定する必要があります。現在G-codeコントローラモードに設定されている場合は、configDeviceMode(ECAT_CIA402_SERVO_MODE) を一度実行し、デバイスの電源を入れ直してください。
ファームウェアバージョン:本記事で紹介する機能を使用するには、QEC-R11MP3SおよびQEC-R00MP3Sのファームウェアがバージョン1.1.2以降である必要があります。ファームウェアの更新方法については、86EVAユーザーマニュアルの第2.6.1節「General」を参照してください。
5. 重要な注意事項
- 速度単位:JOG速度の単位は、QEC-R11MP3SのVelocity Unit設定(PPSまたはRPM)に従います。必要に応じて
vで速度を調整し、加速度を変更する場合はサンプルプログラム内のjogAccを修正してください。 - エンコーダのカウント比:
Posはモータのパルス数、Encoder(raw)はエンコーダのカウント値を表します。両者の分解能が異なる場合、数値には一定の比率差が生じますが、これは正常な動作です。 - 電源OFF後:原点設定およびエンコーダのリセット結果は保持されません。電源を再投入した後は、再度原点を設定してください。
6. リソース
サンプルプログラムは、中国語コメント版と英語コメント版の2種類を用意しており、どちらも機能は同じです。添付ファイルをダウンロードし、86Duino IDE 502で開いてコンパイルおよびアップロードしてください。
- サンプルプログラム(ZIP): CiA402-HM37-Encoder_EN | CiA402-HM37-Encoder_TW
- 86Duino IDE 502 および QEC ソフトウェアツール: ソフトウエア
実際の配線がサンプルと異なる場合は、サンプルプログラム冒頭のパラメータを変更してください。
| パラメータ | 初期値 | 説明 |
|---|---|---|
SLAVE_ID | 0 | EtherCATネットワーク上のQEC-R11MP3Sのスレーブデバイス(SubDevice)の位置 |
MOTOR_NO | 1 | 使用するモータ軸(1~3) |
ENCODER_NO | ECAT_ENCODER_1 | 読み取るエンコーダチャンネル |
jogStep / jogSpeed / jogAcc | 1000 / 5000 / 20000 | JOGの移動量、速度、加速度の初期値 |
7. 応用:機構に応じた原点復帰方式の選択
原点復帰方式に唯一の正解はなく、使用する機構の構成に応じて適切な方法を選択する必要があります。Method 37は、原点スイッチがなく、手動で位置合わせを行う機構に適しています。機構に原点スイッチ(Home Switch)が搭載されている場合や、エンコーダのインデックス信号(Encoder Index)を使用する場合は、対応するHoming Methodを選択することで、信号に基づいて原点を自動的に検出できます。QEC-R11MP3Sは、以下のHoming Methodに対応しています。
| 機構の条件 | 原点復帰方式 |
|---|---|
| 原点スイッチなし。現在位置を原点に設定 | 37 |
| 原点スイッチ(正方向) | 19, 20 |
| 原点スイッチ(負方向) | 21, 22 |
| エンコーダのインデックス信号 | 33(負方向)、34(正方向) |
原点復帰方式を切り替えるには、hm_SetHomingMethod() の引数を変更してください。モータを移動させながら原点を検出する方式では、機構に合わせて hm_SetHomingSpeeds() の速度設定を調整してください。IDEに標準搭載されているサンプルプログラム CiA402-HM では、原点スイッチを使用するMethod 19を採用しています。
私たちは、よりスマートで迅速な統合を実現するため、堅牢で革新的な EtherCAT オートメーションプラットフォームを提供し続けます。ご質問やサポートが必要な場合は info@qec.tw.